Diese Übersetzung wurde maschinell erstellt und noch nicht von einem Menschen überprüft. Sprichst du diese Sprache? Schau es dir an.

Franka Emika Panda Robot elektromagnetisches Verriegelungssystem (Bremse) austauschen

Albert Wu und
Zuletzt aktualisiert am 16. Aug 2026
Aufrufe: 2455
Statistik anzeigen:
- Letzte 24 Stunden:
- 3
- Letzte 7 Tage:
- 26
- Letzte 30 Tage:
- 147
- Insgesamt:
- 2.455
Kommentare: 0
Es gibt noch keine Kommentare zu dieser Anleitung. Schreibst du den ersten?
Zu den KommentarenAbgeschlossen: 0 1
Diese Anleitung hat noch niemand absolviert. Mach du den Anfang!
1 Person hat diese Anleitung schon erfolgreich absolviert: Du! Gut gemacht!
Favoriten: 1 2
1 Person hat diese Anleitung unter Favoriten gespeichert (und abonniert). Willst du auch der Anleitung folgen?
2 Personen haben diese Anleitung unter Favoriten gespeichert (und abonniert), unter anderem du!
Anleitung eines Community-Mitglieds
Ein wunderbares Mitglied unserer Community hat diese Anleitung geschrieben. Sie wurde nicht von iFixit Mitarbeitenden erstellt.
Einleitung
Zu Schritt 1 der Anleitung ↓Diese Anleitung bietet eine mögliche Lösung für die Fehlermeldung „Opening brakes fail“ beim Franka Emika Panda Roboter. Ein Roboter mit diesem Problem entriegelt seine Bremsen nicht, wenn er über die Franka Desk-Schnittstelle dazu aufgefordert wird. Er entriegelt bis zum defekten Gelenk und zeigt dann die Fehlermeldung auf Franka Desk an. Beim Versuch, das defekte Gelenk zu entriegeln, erzeugt der Roboter möglicherweise ein schwächeres Klickgeräusch im Vergleich zu einem funktionierenden Gelenk.
Im Folgenden wird Gelenk 5 (J5) als Beispiel verwendet. Konventionsgemäß bezieht sich Gelenk 1 (J1) auf das Gelenk, das am nächsten an der Roboterbasis liegt, und Gelenk 7 (J7) ist dasjenige, das dem Endeffektor am nächsten liegt.
Was du brauchst
Ersatzteile
-
Kendrion LLV0150001 Locking Solenoid Steht auf einer anderen Seite zum Verkauf
This seems like a custom part that is unavailable for retail purchase. Our suggestion for now is to obtain it from another broken Franka Emika Panda robot. As far as we know, the part identical across the 7 joints.

Werkzeuge
-
-
-
Entferne die Verkleidung vor dem beschädigten Gelenk, d. h. die letzte nicht bewegliche Gliederverkleidung, wenn das beschädigte Gelenk betätigt wird.
-
Für J5 erfordert dies das Entfernen der 5 Schrauben auf der Vorderseite und der 2 Schrauben auf der Rückseite.
-
Die Schrauben sollten 2,5-mm-Innensechskantschrauben sein, können aber je nach Roboter variieren. Die Längen können unterschiedlich sein, merke dir also genau, woher jede Schraube stammt.
-
Sei beim Herausdrehen vorsichtig, da sie leicht zu einer durchgedrehten Schraube werden.
 Frag FixBot
-
-
-
Die Position der Verriegelungs-Zylinderspule ist mit dem roten Kasten markiert.
-
Bestätige, dass die Zylinderspule tatsächlich defekt ist, indem du versuchst, den Roboter über die Franka Desk UI zu entriegeln.
-
Der bronzefarbene Stift (violetter Kasten) sollte beim Entriegeln ausfahren und in der „oberen“ Position bleiben. Bei einer defekten Zylinderspule bleibt der Stift nicht oben.
-
Der grüne Kasten zeigt die „obere“ Position einer funktionsfähigen Zylinderspule. Beachte, dass der bronzefarbene Stift nicht mehr bündig mit dem unteren Teil der schwarzen Kappe abschließt.
-
Siehe Schritt 7 der Anleitung für ein Video des normalen Entriegelungsverhaltens.
-
-
-
Schalte den Roboter aus und trenne das Kabel zur Franka Control Box.
-
Bewege den Roboterarm vorsichtig in Richtung des grünen Pfeils, während du das Gewicht des Arms abstützt.
-
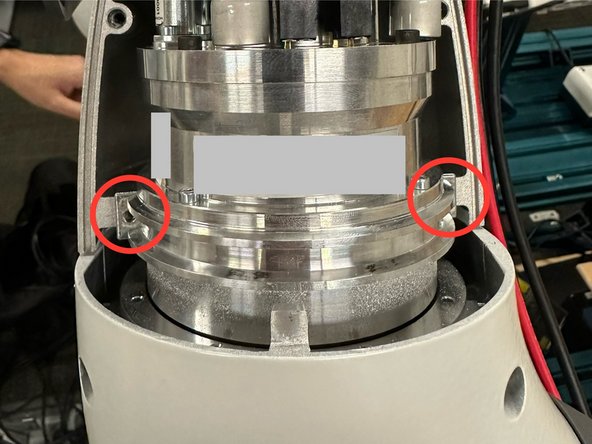
Beachte den Spalt an den Verkleidungen (blauer Kreis), sobald der Arm bewegt wurde.
-
Die Schraubdom-Blöcke (roter Kreis) befinden sich auf beiden Seiten des Roboters. Klopfe leicht darauf, um sie zu entfernen.
-
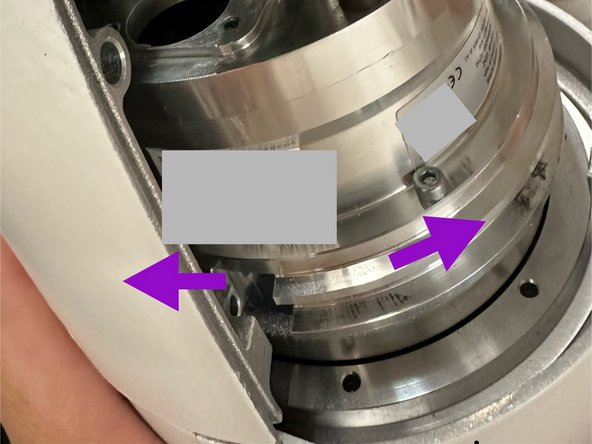
Nachdem die Schraubdom-Blöcke entfernt wurden, sollten die Aktuatorbaugruppe und alle nachfolgenden Komponenten des defekten Gelenks frei entlang der violetten Pfeile drehbar sein.
-
Der Aktuator ist weiterhin verriegelt und trägt nicht zur Drehung bei.
-
-
-
-
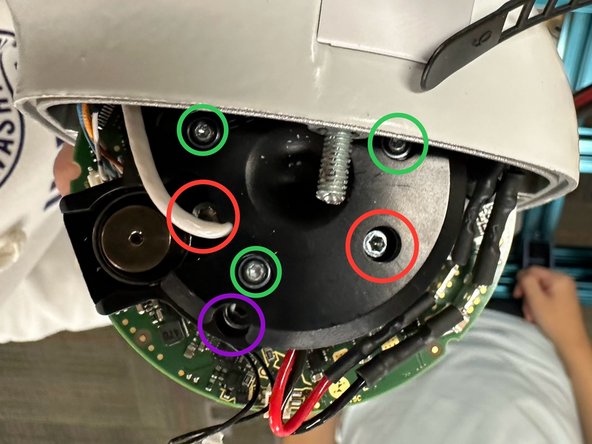
Entferne die 3 rot eingekreisten Schrauben, welche die schwarze Kappe an der Aktuatorbaugruppe befestigen.
-
Das Design der schwarzen Kappe kann je nach Robotergelenk leicht variieren. Hier ist J5 abgebildet.
-
Die lila eingekreisten Schrauben müssen nicht entfernt werden.
-
Die grün eingekreisten Schrauben müssen nicht entfernt werden.
-
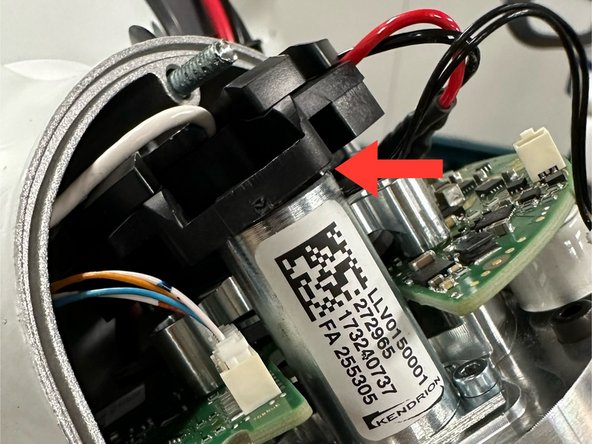
Sobald die Schrauben entfernt sind, lässt sich die schwarze Kappe leicht anheben, wie durch den roten Pfeil dargestellt. Die schwarze Kappe muss nicht abgenommen werden.
-
-
-
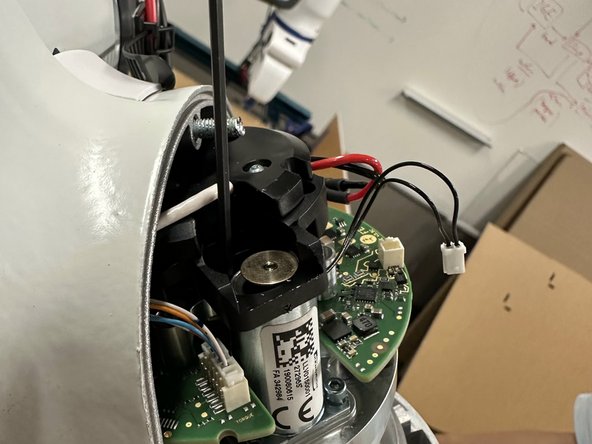
Trenne den 2-poligen Stecker (im roten Kasten), der die Verriegelungs-Zylinderspule mit der Hauptplatine verbindet.
-
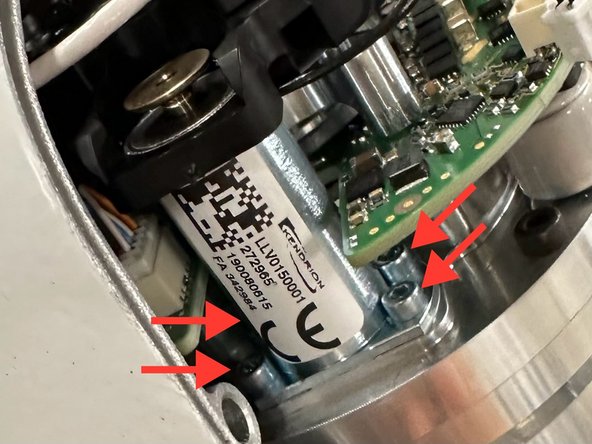
Entferne die vier M2-Schrauben (rote Pfeile), die die Verriegelungs-Zylinderspule befestigen.
-
Die Positionen der Schrauben können durch die Roboterverkleidung, die Platine und die schwarze Kappe verdeckt sein.
-
Drehe den Roboter (siehe Schritt 3) und verschiebe die schwarze Kappe (siehe Schritt 4), um Zugang zu den Schrauben zu erhalten.
-
Achte darauf, keine Kabel oder hervorstehende Elektronikbauteile zu beschädigen.
-
-
-
Hebe die schwarze Kappe leicht an, wie durch den roten Pfeil dargestellt.
-
Die Kappe muss angehoben werden, damit sie die Verriegelungszylinderspule beim Herausnehmen nicht blockiert.
-
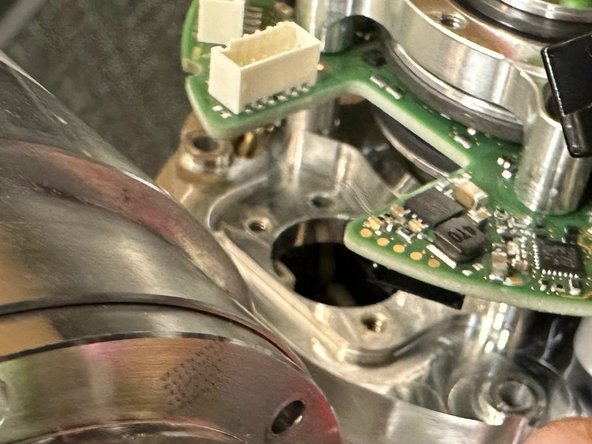
Entnimm die defekte Verriegelungszylinderspule.
-
Ein leichtes Wackeln und Hebeln mit einem Spudger an der Befestigungsstelle kann hilfreich sein.
-
-
-
Setze die neue Verriegelungs-Zylinderspule ein und befolge die Schritte in umgekehrter Reihenfolge, um den Roboter wieder zusammenzubauen.
-
Die Verriegelungs-Zylinderspule lässt sich betätigen, sobald der zweipolige Stecker eingesteckt ist. Dies gilt für den Fall, dass die Funktion des Ersatzteils noch nicht bestätigt wurde.
-
-










Sobald der Roboter wieder zusammengebaut ist, schließe die Steuerbox an und führe eine Entriegelung durch, um die Reparatur zu überprüfen. Du hast deinen Roboter jetzt repariert!
